
Lecture 6: MIT 6.832 Underactuated Robotics (Spring 2022) | "Dynamic Programming III"
Conférence 6: MIT 6.832 Robotique Sous-actionnée (Printemps 2022) | "Programmation Dynamique III"
★
★
★
★
☆
4/5
Conférence 6: MIT 6.832 Robotique Sous-actionnée (Printemps 2022) | "Programmation Dynamique III"

Fourier, Arbres de décision, Algorithmes d'apprentissage || @ CMU || Récitation 5 de la boîte à outils de théorie CS


Résoudre Wordle en utilisant la théorie de l'information


#036 ML Boris Sharchilev. Comment réussir un entretien pour une équipe ML
#034 ML Valery Babushkin. À propos de la carrière, du ML dans les affaires et du grand maîtrise de Kaggle

Conférence 20 : MIT 6.800/6.843 Manipulation Robotique (Automne 2021) | "Apprentissage par Renforcement (Partie 3)"

#033 ML Anatoly Starostin. Squelettes dansants, art génératif et philosophie de l'IA

Conférence 19 : MIT 6.800/6.843 Manipulation Robotique (Automne 2021) | "Comment entraîner votre robot"
Conférence 18 : MIT 6.800/6.843 Manipulation Robotique (Automne 2021) | « Apprentissage par Renforcement (Partie 1) »

#032 MLSpec Sergueï Markov. ruDALL-E. Génération d'images à partir de description textuelle
Utiliser la régression linéaire pour estimer des problèmes non linéaires (avec du code !)
Cours 17 : MIT 6.800/6.843 Manipulation robotique (Automne 2021) | « Clonage comportemental »

#031 ML Alexey Kharlamov. Comment farmer de l'or avec ML sur Kaggle

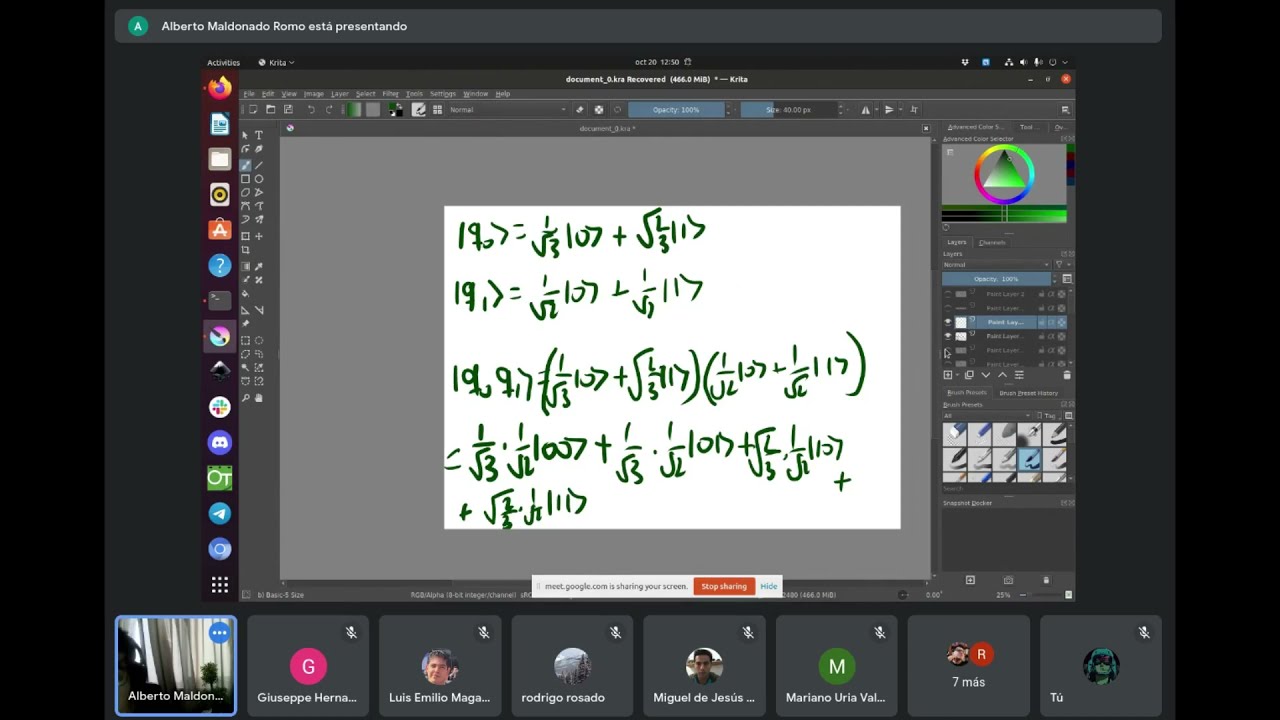
Qiskit Fall Fest CIC-IPN Mexico 2021- Introduction à l'apprentissage automatique quantique


Conférence 11 : MIT 6.800/6.843 Robotique Manipulation (Automne 2021) | « Perception profonde (pour la manipulation) »


Conférence 6 : MIT 6.800/6.843 Manipulation robotique (automne 2021) | « Perception géométrique (2e partie) »

Conférence 5 : MIT 6.800/6.843 Manipulation robotique (Automne 2021) | « Perception géométrique (Partie 1) »

#029 ML Anton Frolov. Supercerveau électronique ou systèmes de traduction automatique

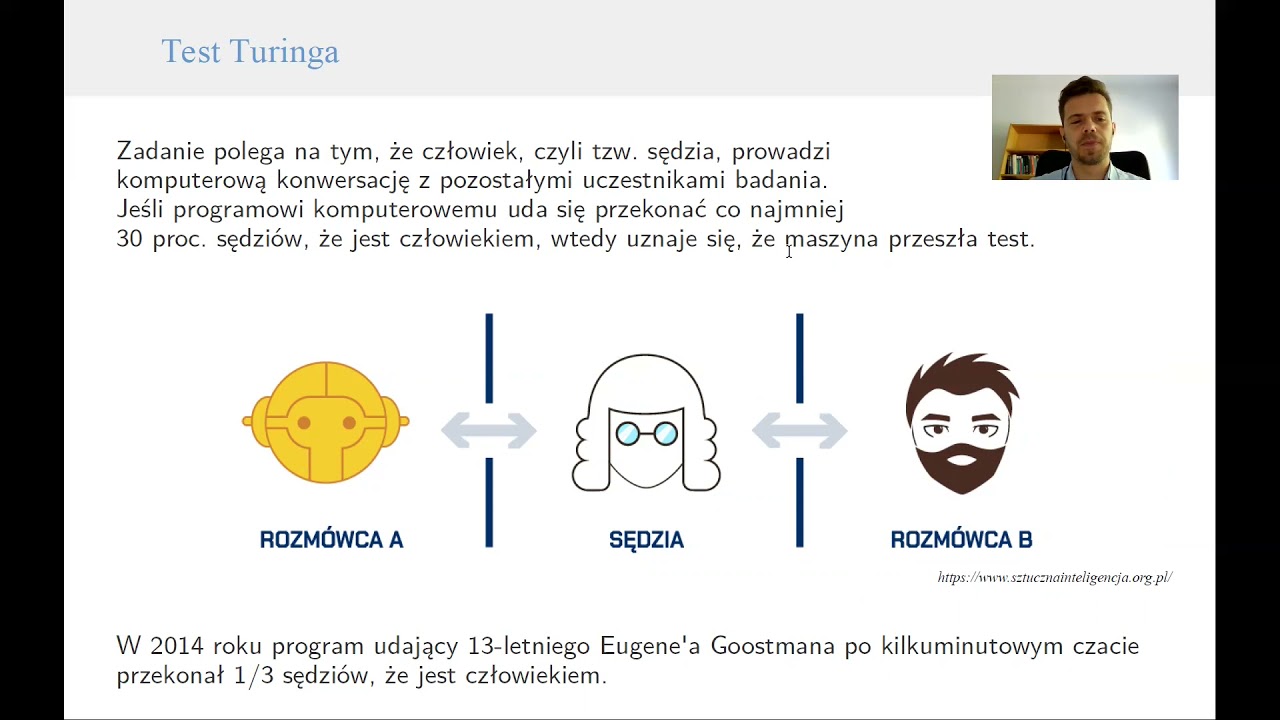
Avons-nous une chance de construire des ordinateurs égalant les cerveaux humains ?

Pratique du Machine Learning : Interface CoLab

#028 ML Maxim Kuprashevich. Vision par ordinateur, tigres de l'Amour et veste jaune
#027 ML Petr Ermakov. ODS - communauté de data scientists russophones
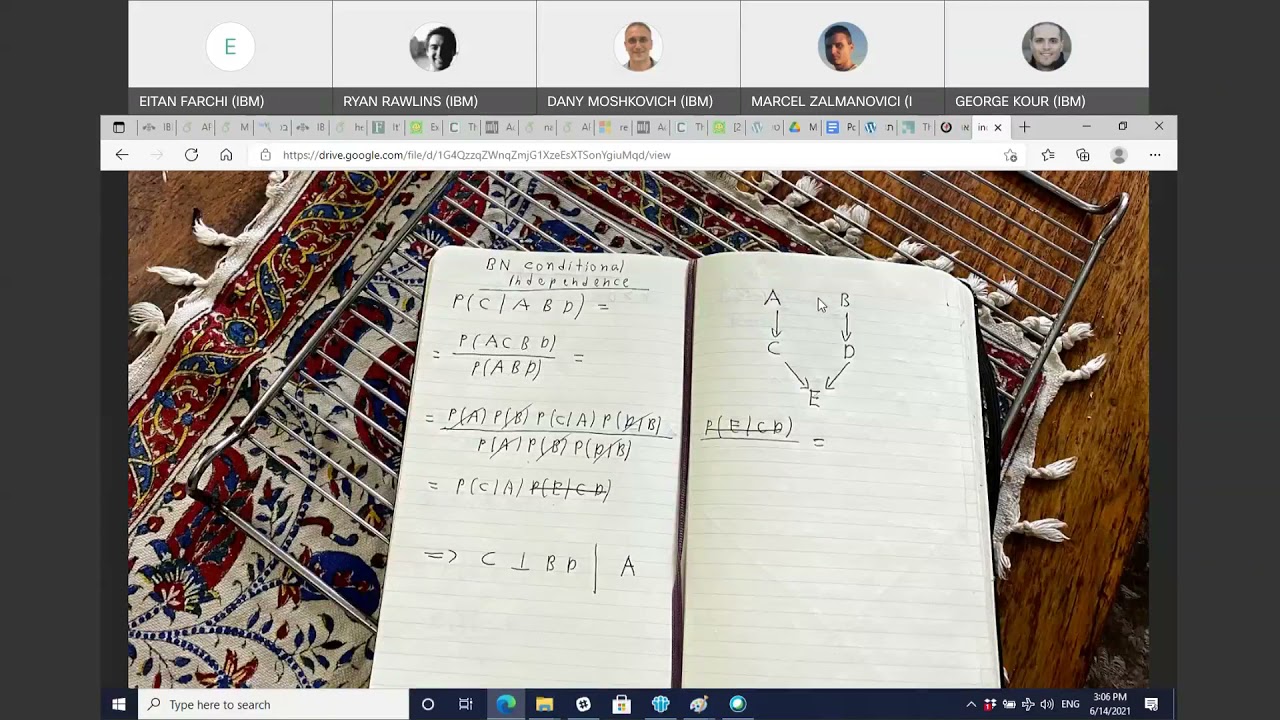
lecture de l'indépendance conditionnelle à partir du BN

#026 ML Vitaly Moiseev. Systèmes de recommandation - comment cultiver le "bonheur des utilisateurs"


Algorithme de rétropropagation | Réseaux de neurones

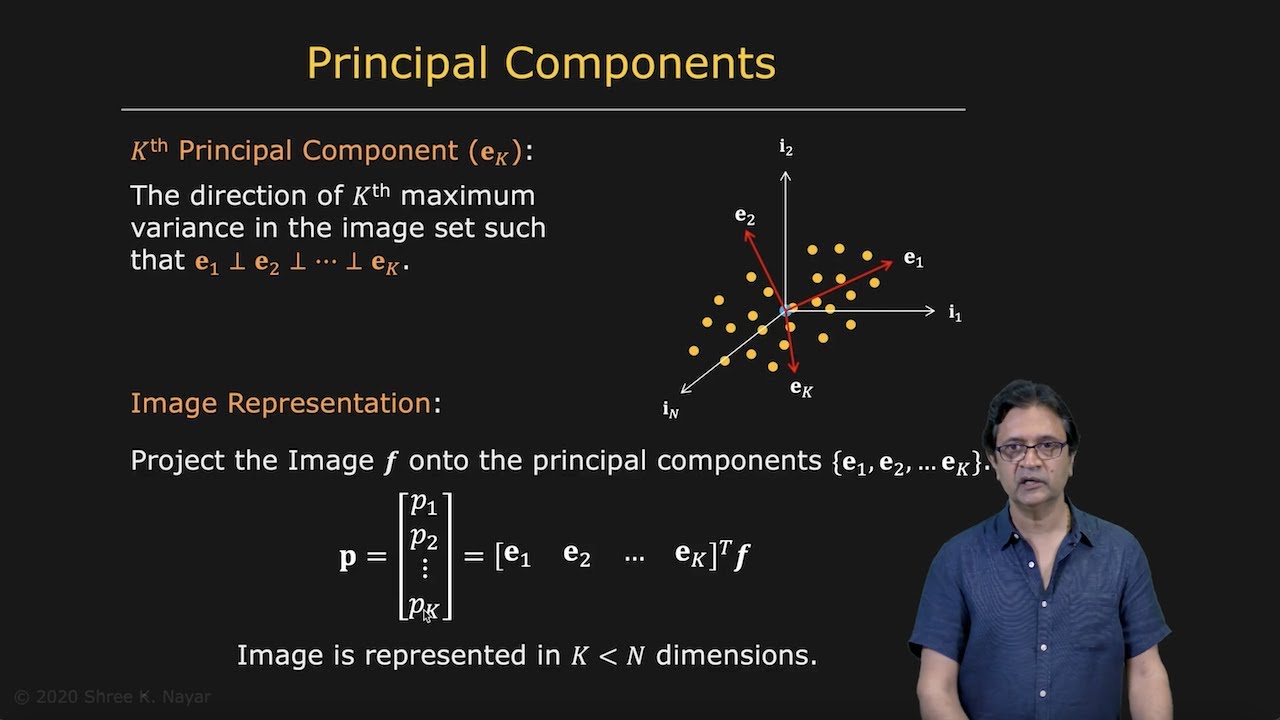
Analyse en Composantes Principales | Appearance Matching